Esta é a página sobre a disciplina MCTB001 – Álgebra Linear, ministrada no terceiro quadrimestre de 2026 para a turma A1 Noturno – campus São Bernardo do Campo, nos seguintes horários:
3as. feiras 19h00-21h00, sala Tau-S206;
- 5as. feiras 21h00-23h00, sala Tau-S305;
- 6as. feiras 19h00-21h00, sala Tau-S305.
Aqui encontram-se informações específicas sobre a turma acima.
Aulas
Uma breve descrição do conteúdo apresentado em cada aula está listada abaixo.
- Aula 14 – 20.10.26 – Produtos escalares (i): motivação – o produto escalar canônico de
 e axiomas de produto escalar real, o produto escalar canônico de
 e axiomas de produto escalar complexo. Definição axiomática de produto escalar ( = produto interno) num espaço vetorial sobre
 ou
 , diferenças entre os casos real e complexo, consequências básicas. (páginas 37 e 38 das notas de aula)
- Aula 13 – 16.10.26 – Bases de um espaço vetorial (iii): recapitulação – definição. O caso de bases finitas: resultados fundamentais (ii) – quaisquer
 vetores no subespaço gerado por um subconjunto l.i. com
 vetores são l.d., acrescentar a um subconjunto l.i. um vetor fora do subespaço gerado por esse subconjunto preserva independência linear. Consequência: se um espaço vetorial
 admite uma base finita
 , então todas as bases de tem o mesmo número de vetores que
 . Espaços vetoriais de dimensão finita e infinita (recapitulação), dimensão de um espaço vetorial: definição, dimensões real e complexa de um espaço vetorial complexo, critério dimensional para bases finitas (um subconjunto l.i. de um espaço vetorial com
 é base de
 tem
 vetores) e infinitas (se admite um subconjunto l.i. infinito então
 ). Exemplos: (1.)
 ; (2.)
 tem dimensão finita se e somente se
 for finito; (3.) o espaço vetorial das funções contínuas de
 em tem dimensão infinita. Dimensão de subespaços vetoriais. Algoritmo de construção de bases finitas, bases (finitas) adaptadas a um subespaço vetorial. (páginas 30 a 35 das notas de aula)
- Aula 12 – 15.10.26 – Bases de um espaço vetorial (ii): recapitulação – definição, componentes de um vetor ao longo de um elemento de uma base como um “sistema de coordenadas lineares”, identificação de um espaço vetorial sobre
 com
 = espaço vetorial das funções de em que se anulam fora de um subconjunto finito de se
 é base de . Base real
 associada a uma base (complexa) de um espaço vetorial complexo . O caso de bases finitas: resultados fundamentais (i) – quaisquer vetores no subespaço gerado por um subconjunto l.i. com vetores são l.d.. (páginas 28 a 32 das notas de aula)
- Aula 11 – 13.10.26 – O subespaço (vetorial) gerado por ( = varredura (span) linear de) um subconjunto de um espaço vetorial (ii): recapitulação – definição, propriedade de subespaço vetorial. O subespaço (vetorial) real (resp. complexo) gerado por um subconjunto de um espaço vetorial complexo. Bases de um espaço vetorial: definição, componentes de um vetor ao longo de um elemento de uma base como um “sistema de coordenadas lineares”. Exemplos e contraexemplos de bases: 1.) a base canônica de ; 2.) um subconjunto l.i. infinito de
 que não é uma base (
 infinito). Identificação de um espaço vetorial sobre com o (sub)espaço vetorial
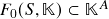 das funções de em que se anulam fora de um subconjunto finito de . Espaços vetoriais de dimensão finita e infinita, dimensão de um espaço vetorial: definição e enunciado de propriedades. (páginas 28 a 31 e 33 das notas de aula)
- Aula 10 – 9.10.26 – Subconjuntos linearmente dependentes e linearmente independentes (ii): definição, propriedades e exemplos, o caso de subconjuntos finitos. O efeito da escolha de corpo de escalares sobre a (in)dependência linear de subconjuntos de um espaço vetorial complexo – um exemplo genérico. O subespaço (vetorial) gerado por ( = varredura (span) linear de) um subconjunto de um espaço vetorial (i): definição, propriedade de subespaço vetorial. (páginas 26 a 29 das notas de aula)
- Aula 9 – 8.10.26 – Combinações lineares e (in)dependência linear (ii): recapitulação – definição, combinações lineares triviais e não-triviais. (In)dependência linear de listas finitas de vetores: definição e interpretação como (falta de) ambiguidade na escolha de “coordenadas lineares” e (im)possibilidade de expressar um vetor da lista como combinação linear dos demais. Subconjuntos linearmente dependentes e linearmente independentes (i): definição e propriedades. (páginas 23 a 26 das notas de aula)
- Aula 8 – 6.10.26 – Somatórias num espaço vetorial (ii): definição, somatória de uma lista de vetores indexada por um conjunto finito, propriedades. Combinações lineares e (in)dependência linear (i): definições, combinações lineares triviais e não-triviais. (páginas 20 a 23 das notas de aula)
- Aula 7 – 2.10.26 – Subespaços vetoriais (iii): recapitulação – definição, exemplos de subespaços vetoriais reais (ii): espaço de polinômios com coeficientes reais, espaços de funções contínuas e deriváveis. Exemplos e contraexemplos de subespaços vetoriais complexos. Subespaços vetoriais reais de espaços vetoriais complexos, o exemplo
 . Construções com subespaços vetoriais: intersecção e soma de subespaços vetoriais. Somatórias num espaço vetorial (i): definição. (páginas 15 a 20 das notas de aula)
- Aula 6 – 1.10.26 – Subespaços vetoriais (ii): definição, exemplos (resp. contraexemplos) de subespaços vetoriais reais (i): subespaço trivial, espaço de soluções de um sistema linear homogêneo (resp. não-homogêneo), espaço de polinômios de grau
 (resp. ) com coeficientes reais. (páginas 15 a 18 das notas de aula)
- Aula 5 – 29.9.26 – Espaços vetoriais sobre um corpo de escalares (espaços vetoriais reais) ou (espaços vetoriais complexos) (iii): exemplos de espaços vetoriais (ii): 2.) espaço das funções de a valores reais – como caso particular (
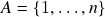 ), verificação dos axiomas de espaço vetorial (real) em termos dos axiomas respectivos no contradomínio comum ( = munido da soma e produto usuais); 3.) espaço
 de funções de a valores num espaço vetorial (real)
 ; 4.) espaço de matrizes com
 linhas e colunas – identificação com
 e com
 . Versões complexas dos exemplos 1.)-4.). Subespaços vetoriais (i): definição. (páginas 12 a 16 das notas de aula)
- Aula 4 – 25.9.26 – Espaços vetoriais sobre um corpo de escalares (espaços vetoriais reais) ou (espaços vetoriais complexos) (ii): recapitulação – axiomas de espaço vetorial e suas consequências. Exemplos de espaços vetoriais (i): 1.)
 (em particular,
 como espaço vetorial); 2.) espaços de funções a valores reais, como caso particular; 3.) espaços de funções a valores num espaço vetorial. (páginas 8 a 14 das notas de aula)
- Aula 3 – 18.9.26 – Espaços vetoriais sobre um corpo de escalares (espaços vetoriais reais) ou (espaços vetoriais complexos) (ii): definição e axiomas, escalares e vetores. Consequências simples dos axiomas, analogias e diferenças das operações vetoriais com a soma e o produto de escalares. (páginas 8 a 12 das notas de aula)
- Aula 2 – 17.9.26 – Origem geométrica das operações vetoriais (ii): recapitulação – espaços afins e função deslocamento: definição e propriedades. Definição da soma vetorial e derivação de suas propriedades (comutatividade, associatividade, elemento neutro e oposto). Escalares como fatores de escala para vetores de deslocamento e multiplicação escalar: definição para escalares naturais, inteiros e racionais, propriedades (distributividade com respeito às somas escalar e vetorial, associatividade, elemento neutro). Espaços vetoriais sobre um corpo de escalares ou (i): definição e axiomas. (páginas 1 a 9 das notas de aula)
- Aula 1 – 15.9.26 – Informações sobre o funcionamento do curso. Motivação: o que são espaços vetoriais e qual a sua importância? Origem geométrica das operações vetoriais (i): vetores de deslocamento num espaço de pontos (espaço afim), definição da soma vetorial, enunciado e prova dos axiomas da soma vetorial (comutatividade, associatividade, existência de elemento neutro e existência de oposto). (páginas 1 a 4 das notas de aula)
Bibliografia
Listamos aqui os textos que seguiremos mais de perto.
- Tom M. Apostol, Cálculo, Volume 2 (2a. edição). Editorial Reverté, 1996 (original em inglês: Calculus, Volume II – Second Edition. Wiley, 1969).
- Notas de aula serão disponibilizadas aqui à medida que o conteúdo for apresentado (versão atual: 10.10.26)
A lista abaixo indica textos suplementares que podem ser de utilidade para o aluno.
- Notas de aulas do Prof. Jerônimo C. Pellegrini (atualizadas periodicamente).
- Howard Anton, Chris Rorres, Álgebra Linear com Aplicações (décima edição). Bookman, 2012 (original em inglês: Linear Algebra with Applications – 9th Edition. Wiley, 2005).
- Sheldon J. Axler, Linear Algebra Done Right (4a. edição). Springer, 2026. Disponibilizado com acesso aberto em PDF pelo autor.
- G. Strang, Introduction to Linear Algebra (5a. edição). Wellesley Cambridge Press, 2016.
Recomendações e material didático suplementar
É recomendado que o aluno tenha cursado anteriormente a disciplina BCN0404 – Geometria Analítica. Ocasionalmente, conceitos básicos da disciplina BCN0402 – Funções de Uma Variável – e.g. cálculo de integrais simples – podem ser empregados em exemplos.
Material suplementar – cursos online, vídeos:
- MIT OpenCourseWare – 18.06SC Linear Algebra (Fall 2011) – Prof. Gilbert Strang
- MIT OpenCourseWare – 18.065 Matrix Methods in Data Analysis, Signal Processing, and Machine Learning (Spring 2018) – Prof. Gilbert Strang
- MIT OpenCourseWare – RES.18-010 A 2020 Vision of Linear Algebra (Spring 2020) – Prof. Gilbert Strang
- YouTube – Canal 3Blue1Brown – The essence of linear algebra (16 vídeos)
Os cursos do Prof. Gilbert Strang no MIT são famosos pela abordagem inovadora, motivada por aplicações modernas da Álgebra Linear (representação e análise de dados, aprendizado de máquina, etc.) e que pode ser vista como complementar ao ponto de vista adotado neste curso, embora com vários pontos em comum. A série de vídeos The essence of linear algebra do canal 3Blue1Brown do YouTube, por sua vez, busca trazer uma compreensão visual intuitiva dos conceitos básicos do assunto.
Avaliação
- Média preliminar:
Mp = 0,3*(P1+P2) + 0,4*Mt, onde Mt é a média dos testes online no Moodle (valendo de 0 a 10). - Média final:
Mp = 0,3*max(P1+P2, Rec+P1, Rec+P2) + 0,4*Mt - Critério de conversão de média preliminar (Mp) / final (Mf) para conceito preliminar (Cp) / final (Cf): Cp (resp. Cf) = F – Mp (resp. Mf) < 4,5;
Cp (resp. Cf) = D – Mp (resp. Mf) = 4,5-5,2;
Cp (resp. Cf) = C – Mp (resp. Mf) = 5,3-6,9;
Cp (resp. Cf) = B – Mp (resp. Mf) = 7,0-8,4;
Cp (resp. Cf) = A – Mp (resp. Mf) = 8,5-10,0. - A prova substitutiva só poderá ser feita por participantes que não puderem comparecer a uma das provas, com justificativa formal por escrito da ausência entregue ao docente no máximo até o horário de início da prova substitutiva, segundo os critérios descritos na Resolução ConsEPE no. 227. A solicitação de prova substitutiva deverá ser feita por e-mail, em até 24 horas após a prova perdida. Preferencialmente o documento físico original deve ser entregue; se não por possível (e.g. pelo mesmo ser exigido para justificar ausência em provas de outras disciplinas), será aceita uma cópia digitalizada enviada por email mas será exigido nesse caso que @ participante apresente o documento original para conferência dentro do mesmo prazo.
- A prova de recuperação será aplicada no início do 1q’27, no mesmo formato que a P1 e a P2 mas que cobrirá o conteúdo do curso inteiro. Apenas participantes que ficaram com conceitos preliminares D e F (ver critério acima) após a aplicação da prova substitutiva poderão fazer essa prova.
- Datas das provas:
P1 – 30.10 (sexta-feira);
P2 – 4.12 (sexta-feira);
Sub – 11.12 (sexta-feira, se houver necessidade);
Rec – início do primeiro quadrimestre de 2027, a divulgar.
Listas de exercícios
É extremamente importante que @s participantes façam todas as listas, de preferência à medida que a matéria vai sendo dada, para consolidar o aprendizado do conteúdo e ver quais dúvidas aparecem. Não deixe suas dúvidas se acumularem! Pergunte!
@s participantes que assim desejarem poderão entregar as suas resoluções das listas correspondentes à matéria de cada prova nas seguintes datas:
- P1 – 3.11;
- P2 – data da Rec.
Tais listas serão avaliadas nos casos de média final limítrofe para aprovação (ver tabela de conversão de conceitos acima), convertendo-se num bônus de até 1,5 ponto na média final. As resoluções das listas precisam ser manuscritas (a caneta ou lápis) e entregues no papel. Versões digitais ou feitas em tablet não serão aceitas, não envie nada por email!
Testes online (Moodle)
Haverá quatro (4) testes online na plataforma Moodle. @s participantes deverão receber as informações detalhadas sobre cada teste diretamente nos seus emails institucionais ((at)aluno.ufabc.edu.br), e deverão logar-se na plataforma com seu login e senha institucionais para fazer os testes.
Os exercícios cobertos nos testes online constituem uma seleção mínima de exercícios e não substituem no estudo individual a resolução das listas de exercícios acima, que são mais abrangentes e completas.
Cronograma de janelas de resolução dos testes:
- Teste 1 – 15.10 a 19.10;
- Teste 2 – 24.10 a 28.10;
- Teste 3 – 14.11 a 18.11;
- Teste 4 – 28.11 a 2.12.
Monitoria, atendimento online e plantão de dúvidas
A partir de terça-feira, 15.9 haverá monitoria presencial nas seguintes datas e horários:
- Bernardo Baeta Coutinho – 2as. e 3as. feiras, 18h00-19h00, 4as. feiras, 17h00-18h00 e 5as. feiras, 16h00-18h00, sala Tau-S304 (campus SBC).
Os monitores também farão atendimento online assíncrono no Discord, que terá início na mesma data que os plantões presenciais.
Haverá também um plantão de dúvidas às quartas-feiras das 18h00 às 21h00, na sala de reuniões do CMCC do campus SBC (Delta-S265, 2o. andar, Bloco Delta, campus São Bernardo do Campo). O plantão terá início no dia 16.9.
Finalmente, o Moodle terá um fórum aberto de perguntas e respostas onde @s participantes poderão tirar suas dúvidas assincronamente com o docente e/ou colegas.
Roteiro
Seguiremos de maneira aproximada o cronograma sugerido para o curso de AlgLin pelo Gradmat, com algumas modificações na ordem e na ênfase – para uma descrição mais detalhada dos tópicos de cada aula, confira a lista das aulas. Uma descrição sucinta dos tópicos do curso na ordem a ser seguida pode ser vista abaixo.
- Espaços vetoriais: motivação, definição e exemplos (Anton-Rorres: seção 5.1; Apostol: seções 1.1 a 1.5; notas do Pellegrini: seção 1.4).
- Subespaços vetoriais: definição e exemplos (Anton-Rorres: seção 5.2; Apostol: seção 1.6; notas do Pellegrini: seção 1.5).
- Combinações lineares, dependência linear e independência linear. Subespaços vetoriais gerados por um conjunto de vetores (Anton-Rorres: seções 5.2 e 5.3; Apostol: seções 1.6 e 1.7; notas do Pellegrini: seção 2.1).
- Bases e dimensão de um (sub)espaço vetorial, componentes de um vetor numa base. Mudança de base (Anton-Rorres: seção 5.4; Apostol: seções 1.8 a 1.10; notas do Pellegrini: seções 2.2 e 2.4).
- Produtos escalares: definição e propriedades. Geometria do produto escalar: a desigualdade de Cauchy-Schwarz.
- Projeções ortogonais, bases ortogonais e ortonormais. Ortonormalização de Gram-Schmidt.
- Transformações lineares: definição e exemplos. A adjunta de uma transformação linear com respeito a um produto escalar.
- A matriz de uma transformação linear numa base. O efeito da mudança de base na matriz de uma transformação linear, matrizes de mudança de base.
- Núcleo e imagem de uma transformação linear. Posto e nulidade.
- Sistemas lineares, transformações lineares e matrizes. Operações elementares e escalonamento de matrizes: algoritmos de eliminação Gaussiana e de Gauss-Jordan.
- O determinante de uma transformação linear e de uma matriz.
- Autovalores e autovetores: definição e interpretação geométrica. O polinômio característico.
- Bases de autovetores e diagonalização de transformações lineares. O Teorema Espectral.
- Tópicos suplementares (a serem administrados ao longo do curso se houver tempo): a pseudoinversa de uma transformação linear e decomposição em valores singulares, aplicações (regressão linear, análise de componentes principais).
